
[Študija Ohišje ] Razvoj robotske obdelave.
Avtomatizirajte rezanje in brušenje velikih ulitkov
Spreminjanje prihodnosti težkega dela z robotom, sondo na dotik in aktivnim nadzorom sile skladnosti
Miza vsebine
Intervjuvanec: Aichi Sangyo Co., Ltd.
Intervju je bil opravljen v sodelovanju z Aichi Sangyo Co., Ltd. v Shinagawi v Tokiu. (Častne pohvale spodaj izpuščene.)
Poleg glavne dejavnosti uvoza in prodaje proizvodnega blaga se podjetje odlikuje tudi pri predlaganju rešitev s tehničnim razvojem in podporo.
Podjetje upravlja z različnimi dejavnostmi, v tem članku pa bomo predstavili inženirski sedež (pisarno Sagamihara), ki se ukvarja z integracijo robotskih sistemov. Kot trgovsko podjetje uvaža varilne stroje, obdelovalne stroje in 3D-tiskalnike za kovine, vendar je njegova največja moč v predlaganju rešitev za avtomatizacijo, ki združujejo napredne izdelke z robotiko.
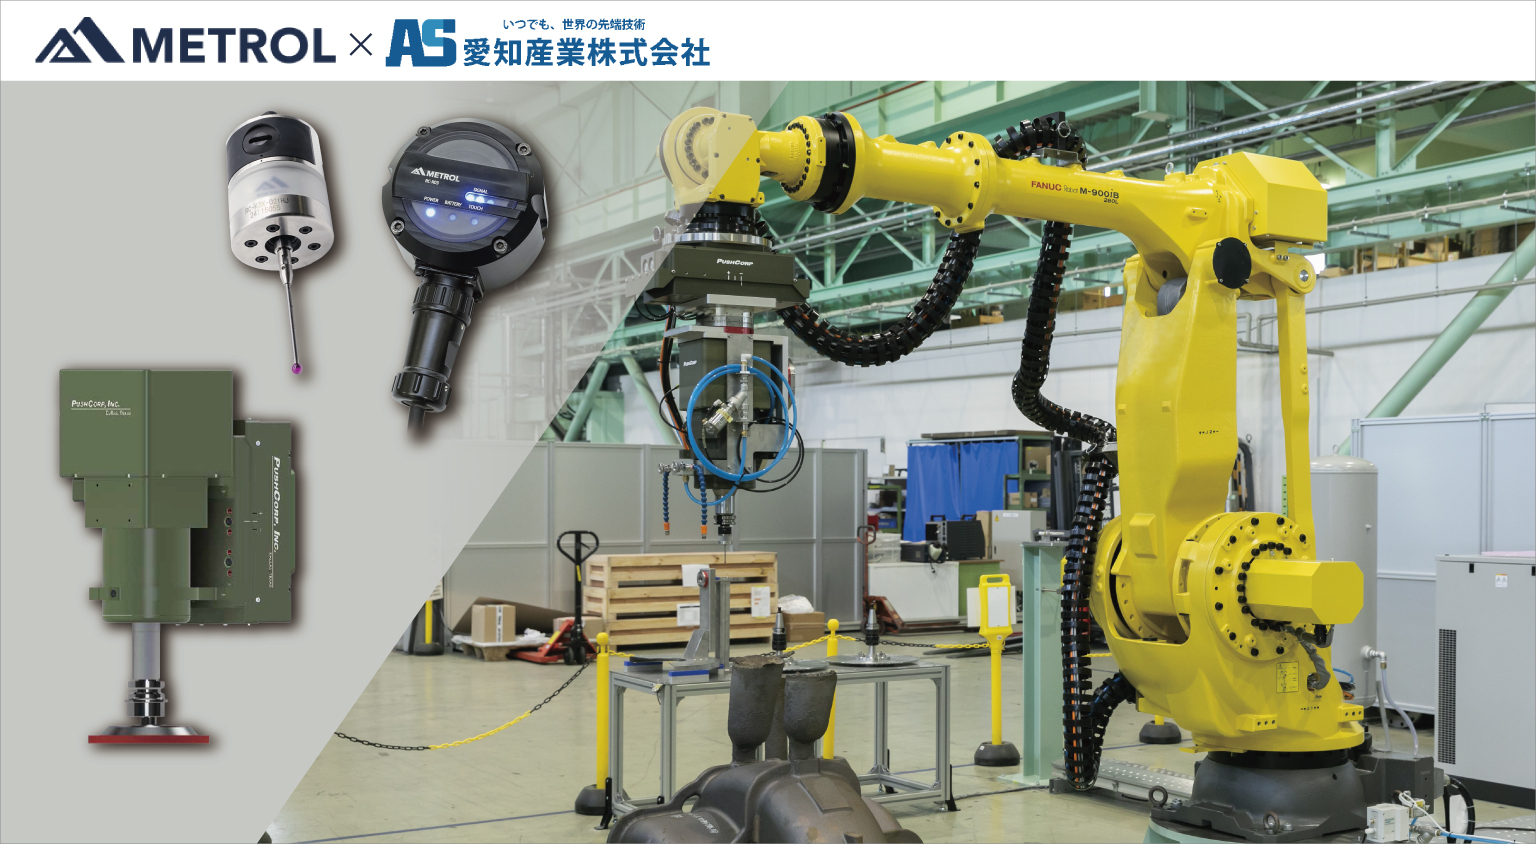
Primer, ki uteleša pristop podjetja, je njihov predlog z uporabo naprave »Active Compliance Force Controller Device«, ki jo proizvaja ameriško podjetje PushCorp. Kovine je mogoče strojno obdelovati z namestitvijo naprave PushCorp na industrijskega robota in pritrditvijo abrazivov, rezalnih orodij, rezkarjev itd.
Naprava PushCorp je sestavljena iz drsnega mehanizma, ki lahko prilagaja in vzdržuje konstanten tlak v katerem koli položaju, in servo vretena, ki je standardno opremljeno z BT vpenjalom.
Drsni mehanizem vključuje senzorje sile, pospeška in položaja. Ko se konica vretena dotakne površine obdelovanca, vrne vhodne podatke iz teh senzorjev, da kompenzira spremembe obremenitve zaradi orientacije in s tem ohranja enakomeren pritisk.
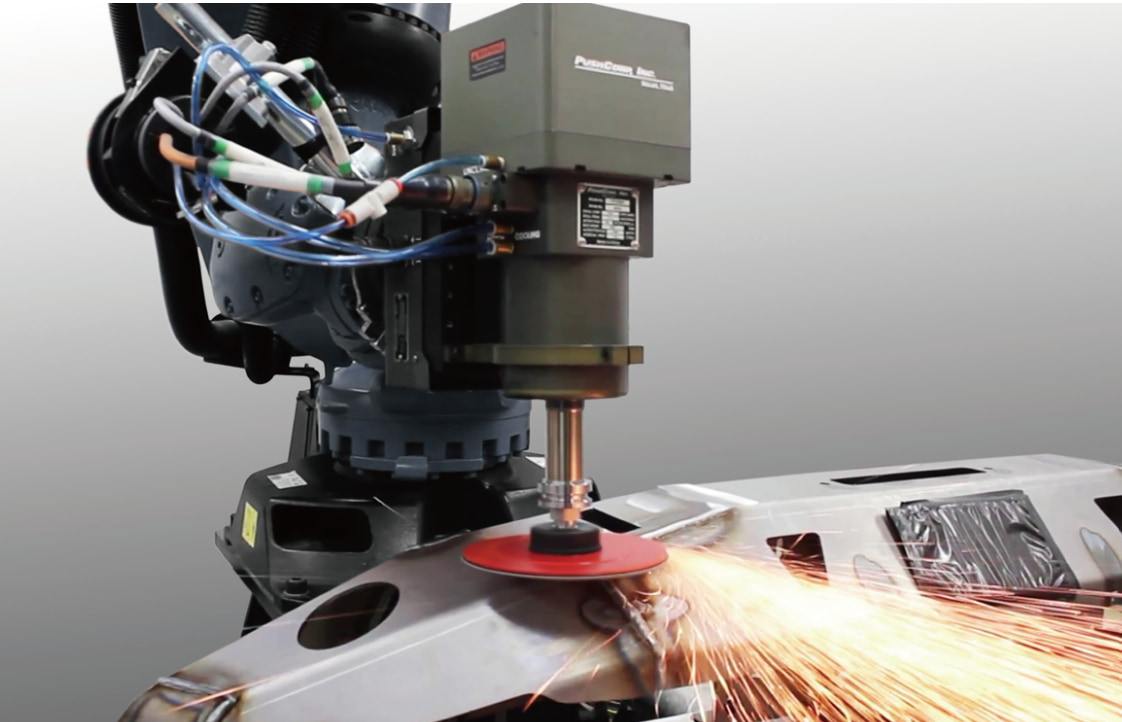
Posledično lahko naprava PushCorp fleksibilno izvaja prilagoditve in dokonča obdelavo, tudi če obstajajo razlike v natančnosti trajektorije robota ali zunanjih dimenzijah med obdelovanci. Naprava ima kljub visoki togosti tudi kompaktno velikost.
Vendar pa je za polno izkoriščanje naprave PushCorp potrebno učenje robotov in periferna oprema . Aichi Sangyo ima oddelek za proizvodnjo sistemov v inženirskem sedežu, ki deluje kot sistemski integrator in ima dokazane izkušnje z dobavo integriranih sistemov.
Kotaro Takemoto, vodja skupine za strojno načrtovanje v oddelku za načrtovanje, pravi:
»Prilagodili smo se zahtevam strank in specifičnim obdelovancem, ki jih je treba obdelati. V zadnjem času narašča zagon pri naših projektih avtomatizacije za obdelavo velikih obdelovancev in izvajanje nevarnih operacij.«
Izziv: Rezanje in brušenje velikih ulitkov
Nedavno so se s podjetjem posvetovali glede avtomatizacije rezanja in brušenja velikih ulitkov.
Vsak ulitek je edinstven. Ker se oblika in položaj vsakega obdelovanca razlikujeta, se je poravnava zanašala na ostro oko in intuicijo spretnih delavcev.
To delo je delavcem nalagalo znatna bremena, vključno z:
- Visoko tveganje , saj upravljavci neposredno upravljajo s stroji za rezanje
- Človeške napake vodijo do nedosledne kakovosti
- Zamudno ravnanje z velikimi in težkimi obdelovanci za obdelavo
- Podaljšan čas menjave orodja in učenja
- Nezmožnost realizacije visokokombinirane proizvodnje z majhnimi količinami
Zaradi upadanja števila usposobljenih delavcev ohranjanje konvencionalnih pristopov ni več vzdržno.
Rešuje izziv z inovativnim robotskim obdelovalnim sistemom, ki uporablja merilno glavo na dotik in aktivni nadzor sile skladnosti
Rešitev, predstavljena za reševanje tega izziva, je robotski obdelovalni sistem, ki združuje PushCorpov aktivni krmilnik sile z Metrolovo brezžično 3D-dotično sondo »RC-K3X«.
1. Namestite merilno glavo, pritrjeno na držalo BT, na napravo PushCorp.
Obdelovanci, ki jih je treba razrezati, so težki in jih v tovarni prevažajo mostni žerjavi, zaradi česar je zelo natančno pozicioniranje oteženo. Izdelava namenskih šablon za pozicioniranje je prav tako nepraktična, saj se oblike izdelkov z veliko mešanico in majhnimi količinami razlikujejo glede na specifikacije itd.
Zato smo uporabili naslednjo metodo: obdelovanec pred obdelavo postavimo na delovno mizo, na napravo PushCorp na konici robotske roke pritrdimo merilno glavo RC-K3X, da izmerimo obdelovanec, določimo njegov fiksni položaj in ustrezno popravimo program obdelave.
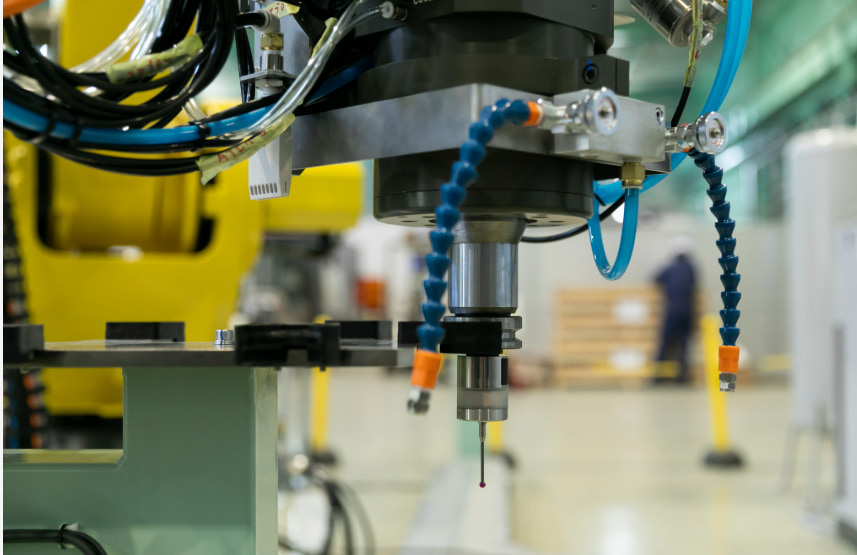
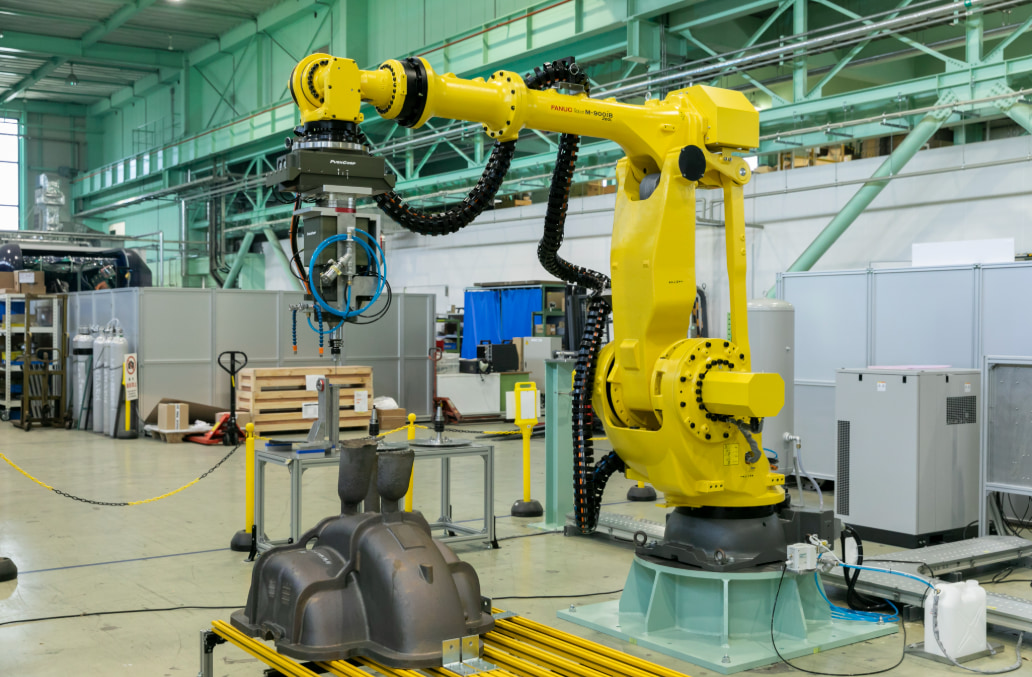
2. Nastavitev Izhodišče z dotikom obdelovanca na 4 točkah s tipalno sondo
Po pritrditvi tipalne sonde se obdelovanec dotakne na 4 točkah in na podlagi merilnih podatkov se izvede nastavitev izhodišča. Rezalna pot se samodejno popravi, da se fleksibilno prilagodi spremembam in neporavnanosti obdelovanca.
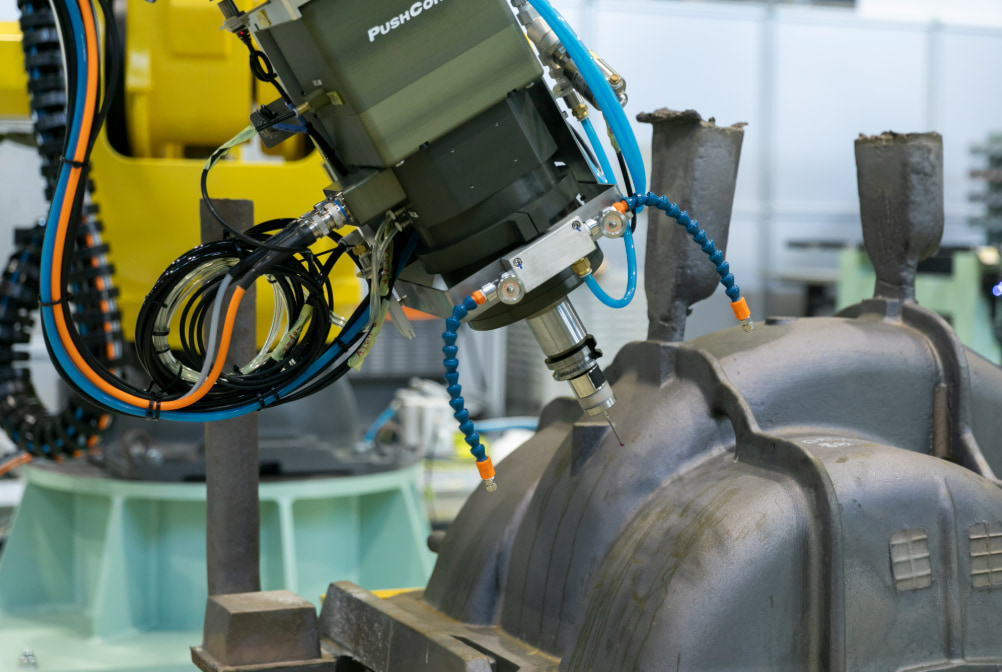
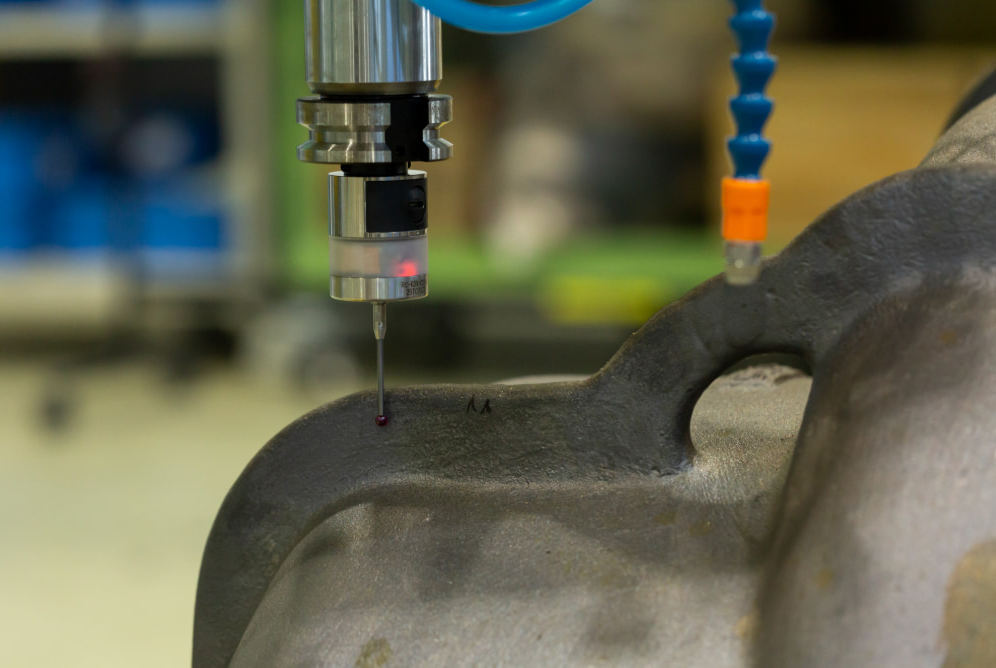
3. Za rezanje ulitka zamenjajte orodje iz dotikalne sonde z žago s konico.
Po tem se sonda za dotik preklopi na žago s konico, da se odreže del železnega ohišja, v katerem je nameščeno rotor črpalke za utekočinjeni zemeljski plin.
Ohišje je izdelano z združitvijo dveh polkrožnih ulitkov, širokih, globokih in višinskih približno 1 meter. Odvečni material, kot so ulivki, ki ostanejo po postopku ulivanja, odstrani ta robotski sistem.
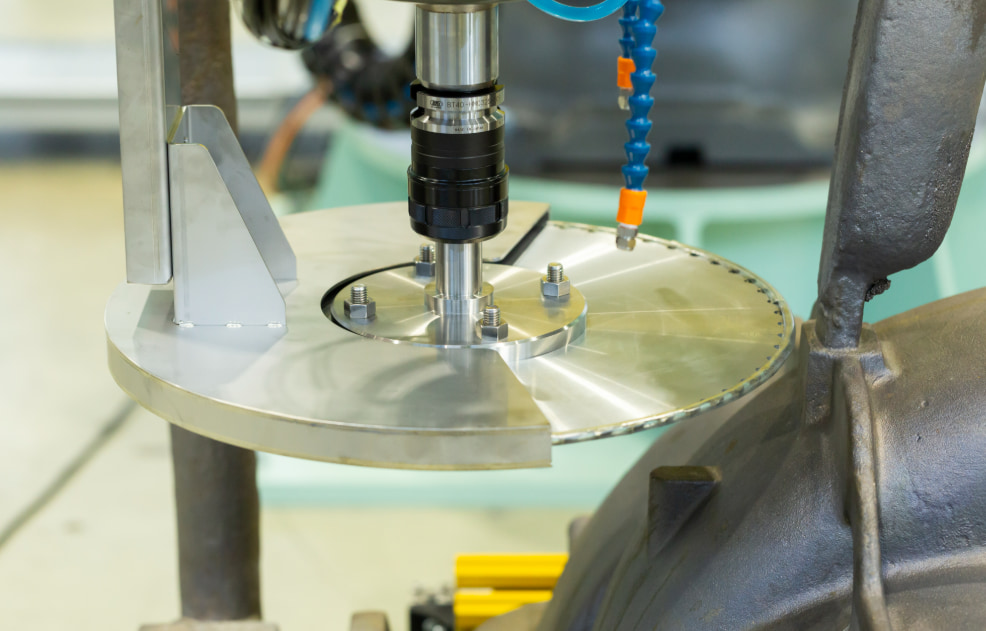
4. Za brušenje rezanega območja zamenjajte orodje iz konice žage z brusilnim kamnom z odmaknjenim rezilom.
Pusti se približno 10 mm prostora, da se prepreči poškodba potrebnih delov obdelovanca. Na koncu se žaga s konico preklopi na odmaknjen brusilni kamen za brušenje in dokončanje rezanega območja.
PushCorpov aktivni regulator sile omogoča, da se različna orodja pritiskajo ob enakomeren pritisk, pri čemer se prilagajajo oblikam obdelovancev in površinskim nepravilnostim za doseganje varnega in stabilnega rezanja in brušenja .
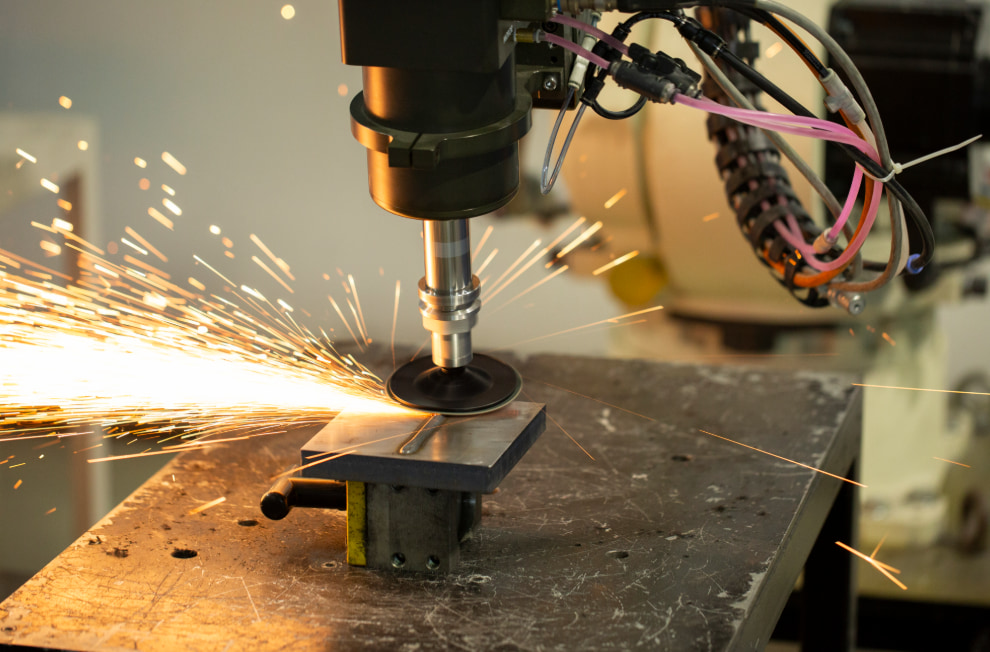
Tradicionalni postopek »ročnega premikanja, merjenja, rezanja in brušenja« se je spremenil v postopek pozicioniranja s tipalno sondo in avtomatsko rezanje in brušenje z robotom.
[Referenčni video] Inovacija robotske obdelave, ki jo omogočata merilna glava na dotik in aktivna naprava za krmiljenje sile skladnosti
Zakaj je bila izbrana METROLOVA sonda na dotik RC-K3X?
Združljivost BT Vpenjalni del
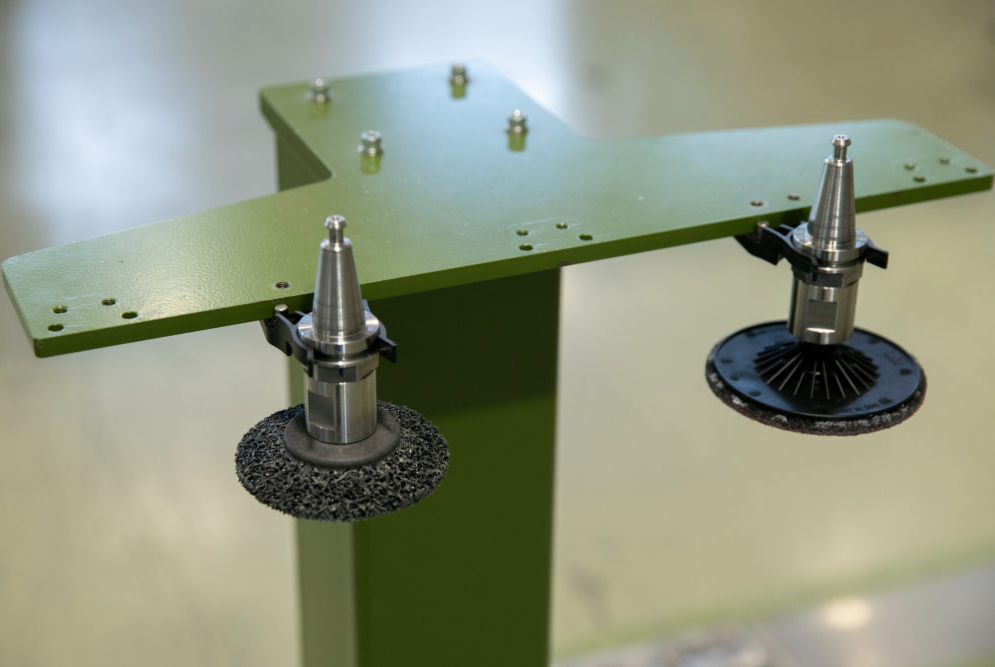
Servo vreteno PushCorpa uporablja "BT držalo", standardno držalo za orodje, za pritrditev različnih orodij. Ta sistem na primer uporablja stožčasto držalo BT40. Nasprotno pa je RC-K3X združljiv tudi s držalom BT, dejstvo, da ga je bilo mogoče kupiti in uporabljati takšnega, kot je, pa je bil pomemben odločilni dejavnik.
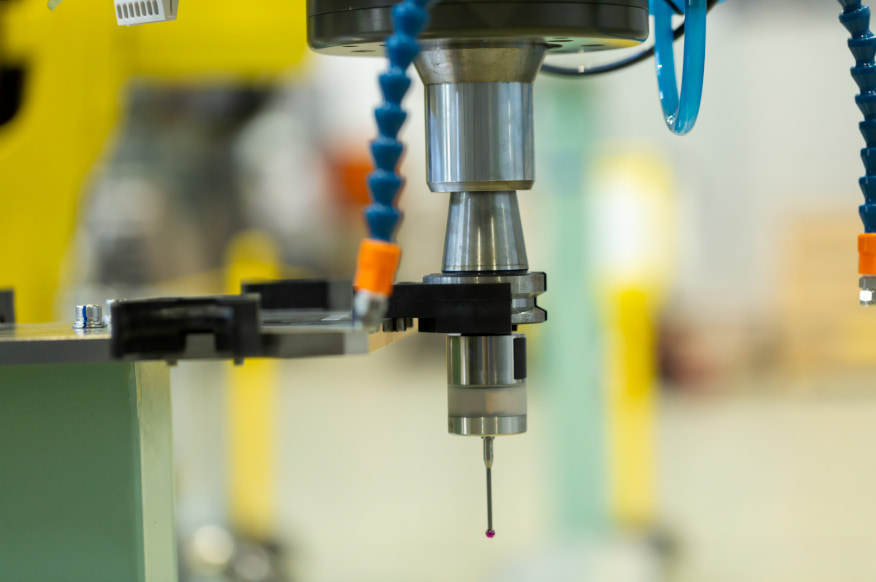
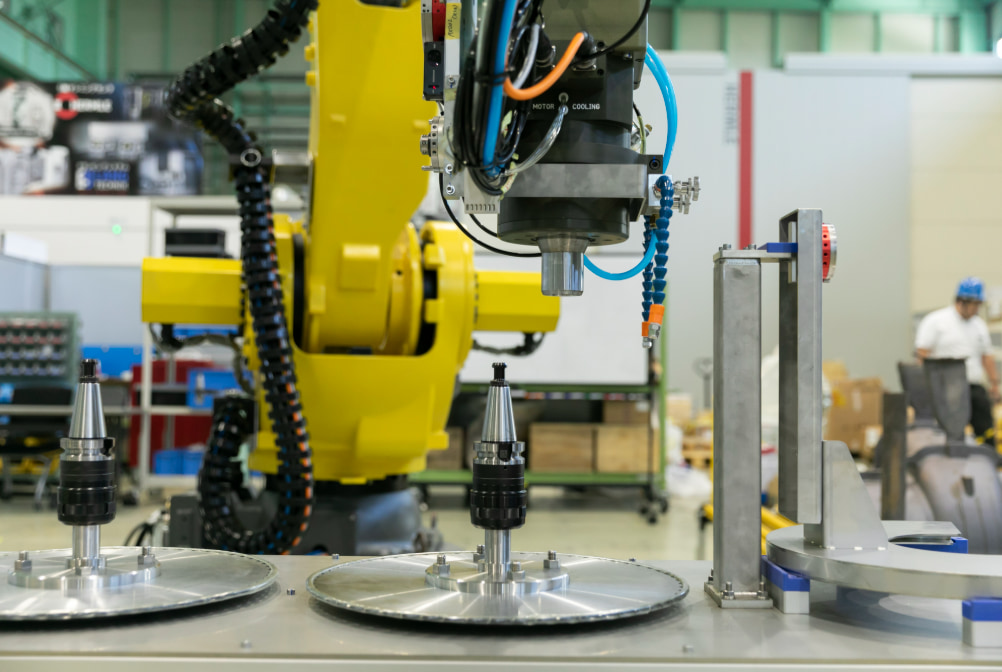
Brezžična zasnova za enostavno integracijo
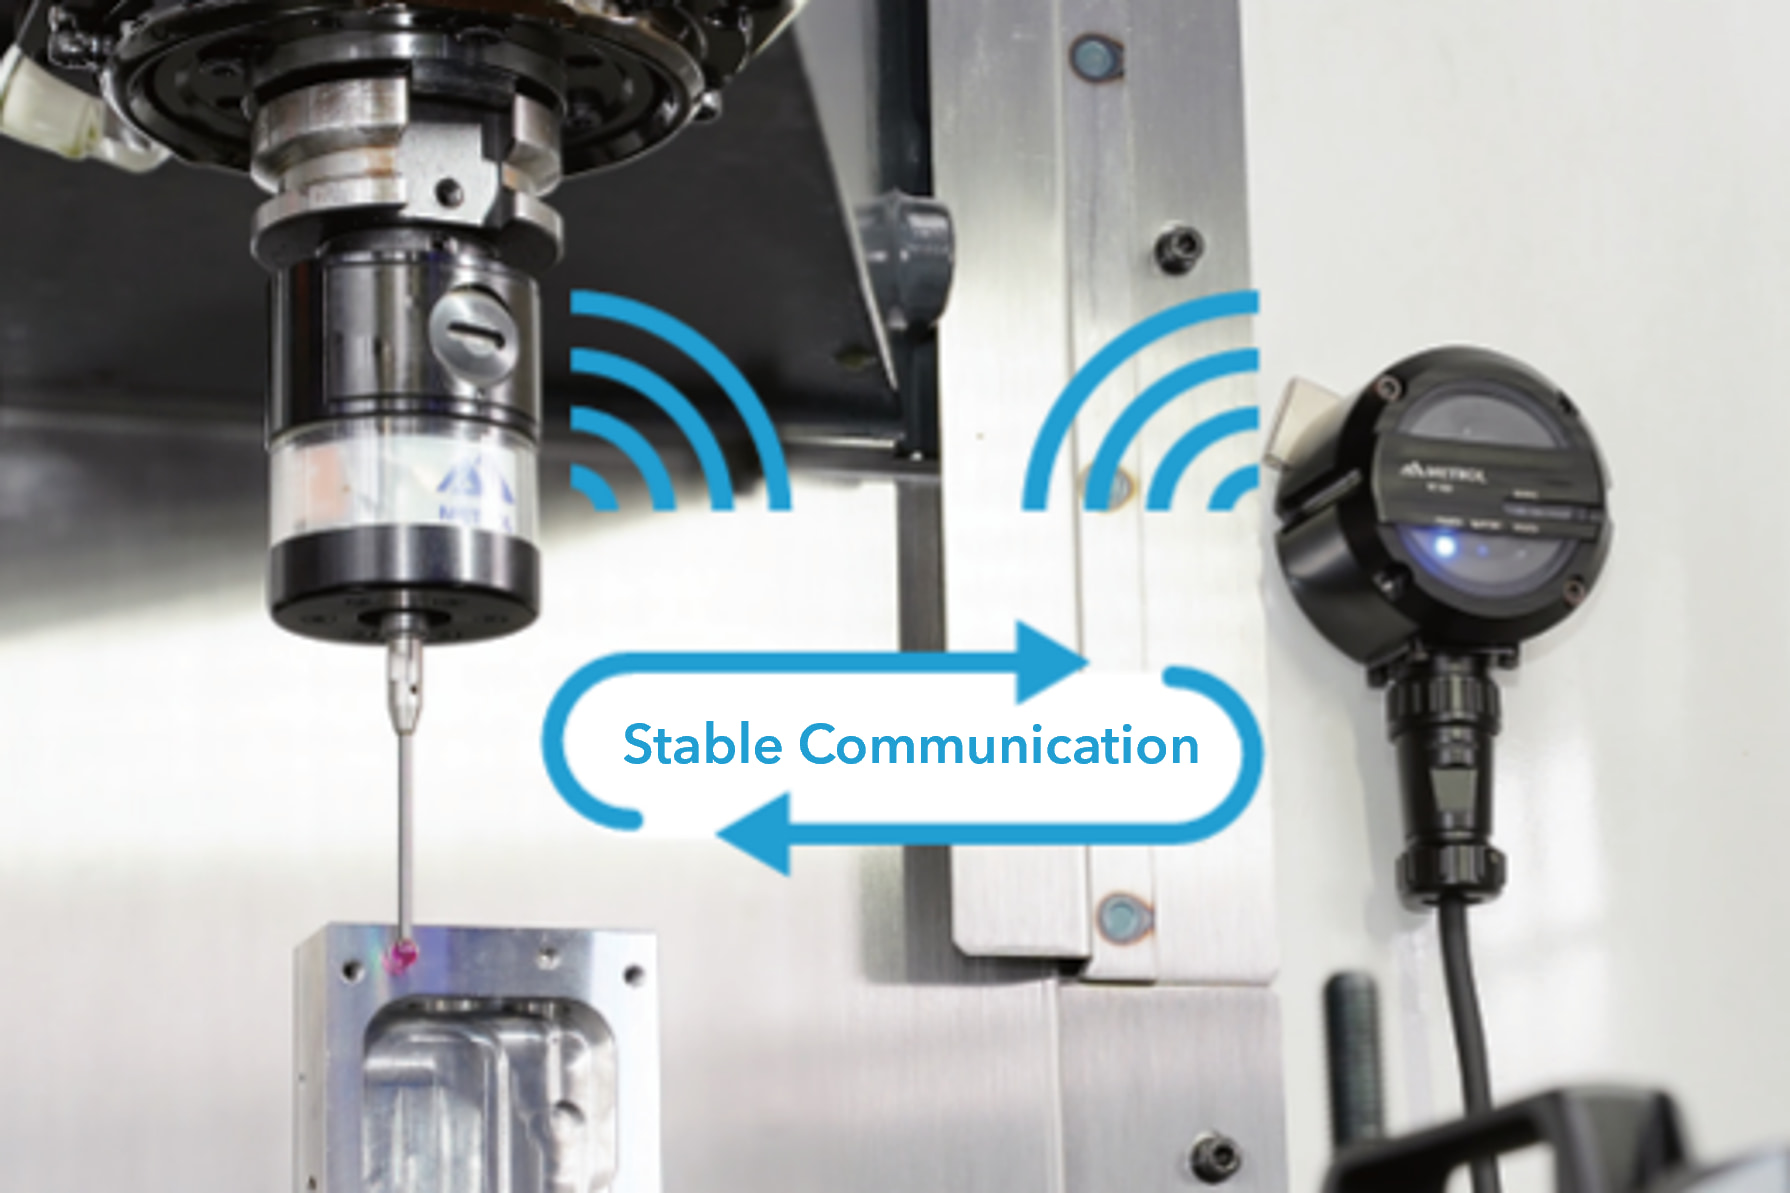
Drug ključni dejavnik je, da je brezžični. Roboti imajo veliko stopnjo svobode pri gibljivih delih, zaradi česar je pri žičnih vrstah težko napeljati kable.
Tudi na lokacijah, kjer so motnje zaradi Wi-Fi-ja/Bluetooth-a ali kjer so ovire, ki lahko ovirajo natančnost, RC-K3X dosega stabilno ponovljivost 1 μm (2σ) z visoko zanesljivo brezžično zmogljivostjo, ki temelji na lastniški komunikacijski metodi .
Kontakt meritev, na katero ne vplivata hrapavost površine ali kovinski sijaj
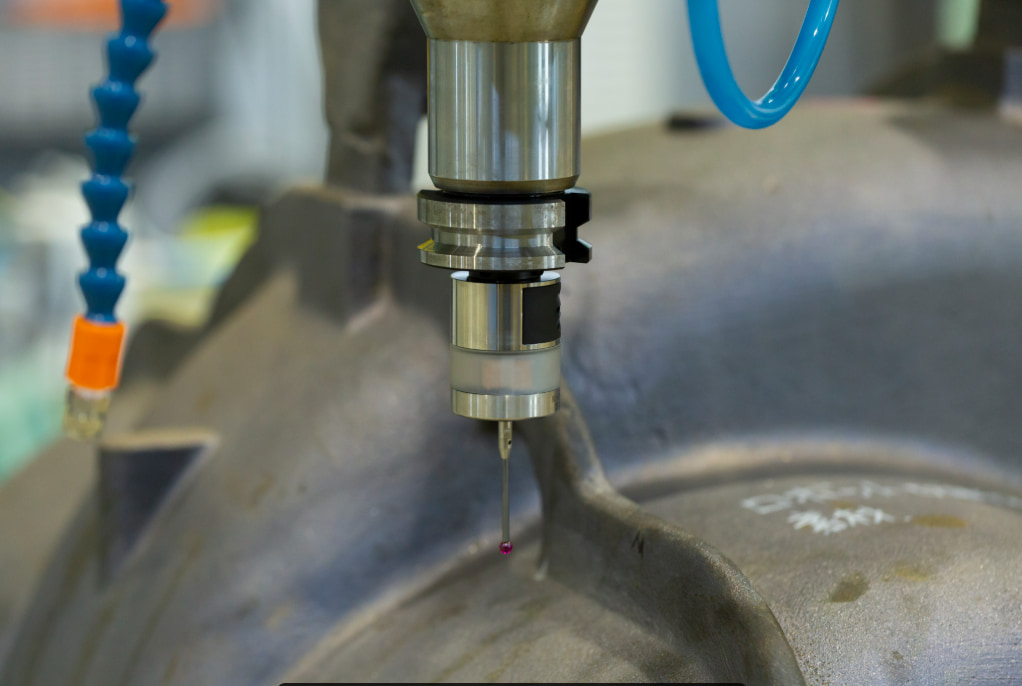
Odločilni dejavnik je bila tudi kontaktna metoda merjenja . Upoštevane so bile tudi laserske merilne naprave, vendar je bila izbrana kontaktna naprava, da bi se izognili morebitnim motnjam zaradi zunanjih dejavnikov, kot sta hrapavost površine in kovinski sijaj ulitkov, pa tudi svetlost znotraj tovarne.
Kontaktna naprava je bila uporabna tudi pri natančnem nastavljanju operacijskega programa med dejanskim premikanjem robota. Ker je vidna z zunanje strani varnostne ograje, se natančna nastavitev izvaja z upravljanjem učnega obeska od daleč.
Tudi v takšnih okoliščinah kontaktni RC-K3X omogoča enostavno vizualno potrditev fizičnega stika z obdelovancem.
Ugodna cena in zanesljivost, značilna za japonsko proizvodnjo
Pri odločanju sta bila prav tako dostopna cena in zanesljiv sistem podpore, značilen za japonsko proizvodnjo.
»Na razstavi so nam zaposleni v podjetju METROL dali predlog in rezultati naše ocene so bili zelo dobri. Cena je bila dostopna, in ker gre za domačega proizvajalca, smo bili prepričani v njihov sistem podpore, zato smo se brez oklevanja odločili,« je dejal vodja Takemoto in delil te spodbudne besede.
Mnogi uporabniki se soočajo z okvarami merilnih glav na dotik zaradi trkov . Zaradi tega je cenovna dostopnost ključni dejavnik za trajnostno delovanje.
Kakšni so pričakovani rezultati po izvedbi?
Pričakuje se, da bo implementacija tega robotskega obdelovalnega sistema, ki ga omogočata merilna glava na dotik in aktivna naprava za krmiljenje sile, prinesla naslednje rezultate:
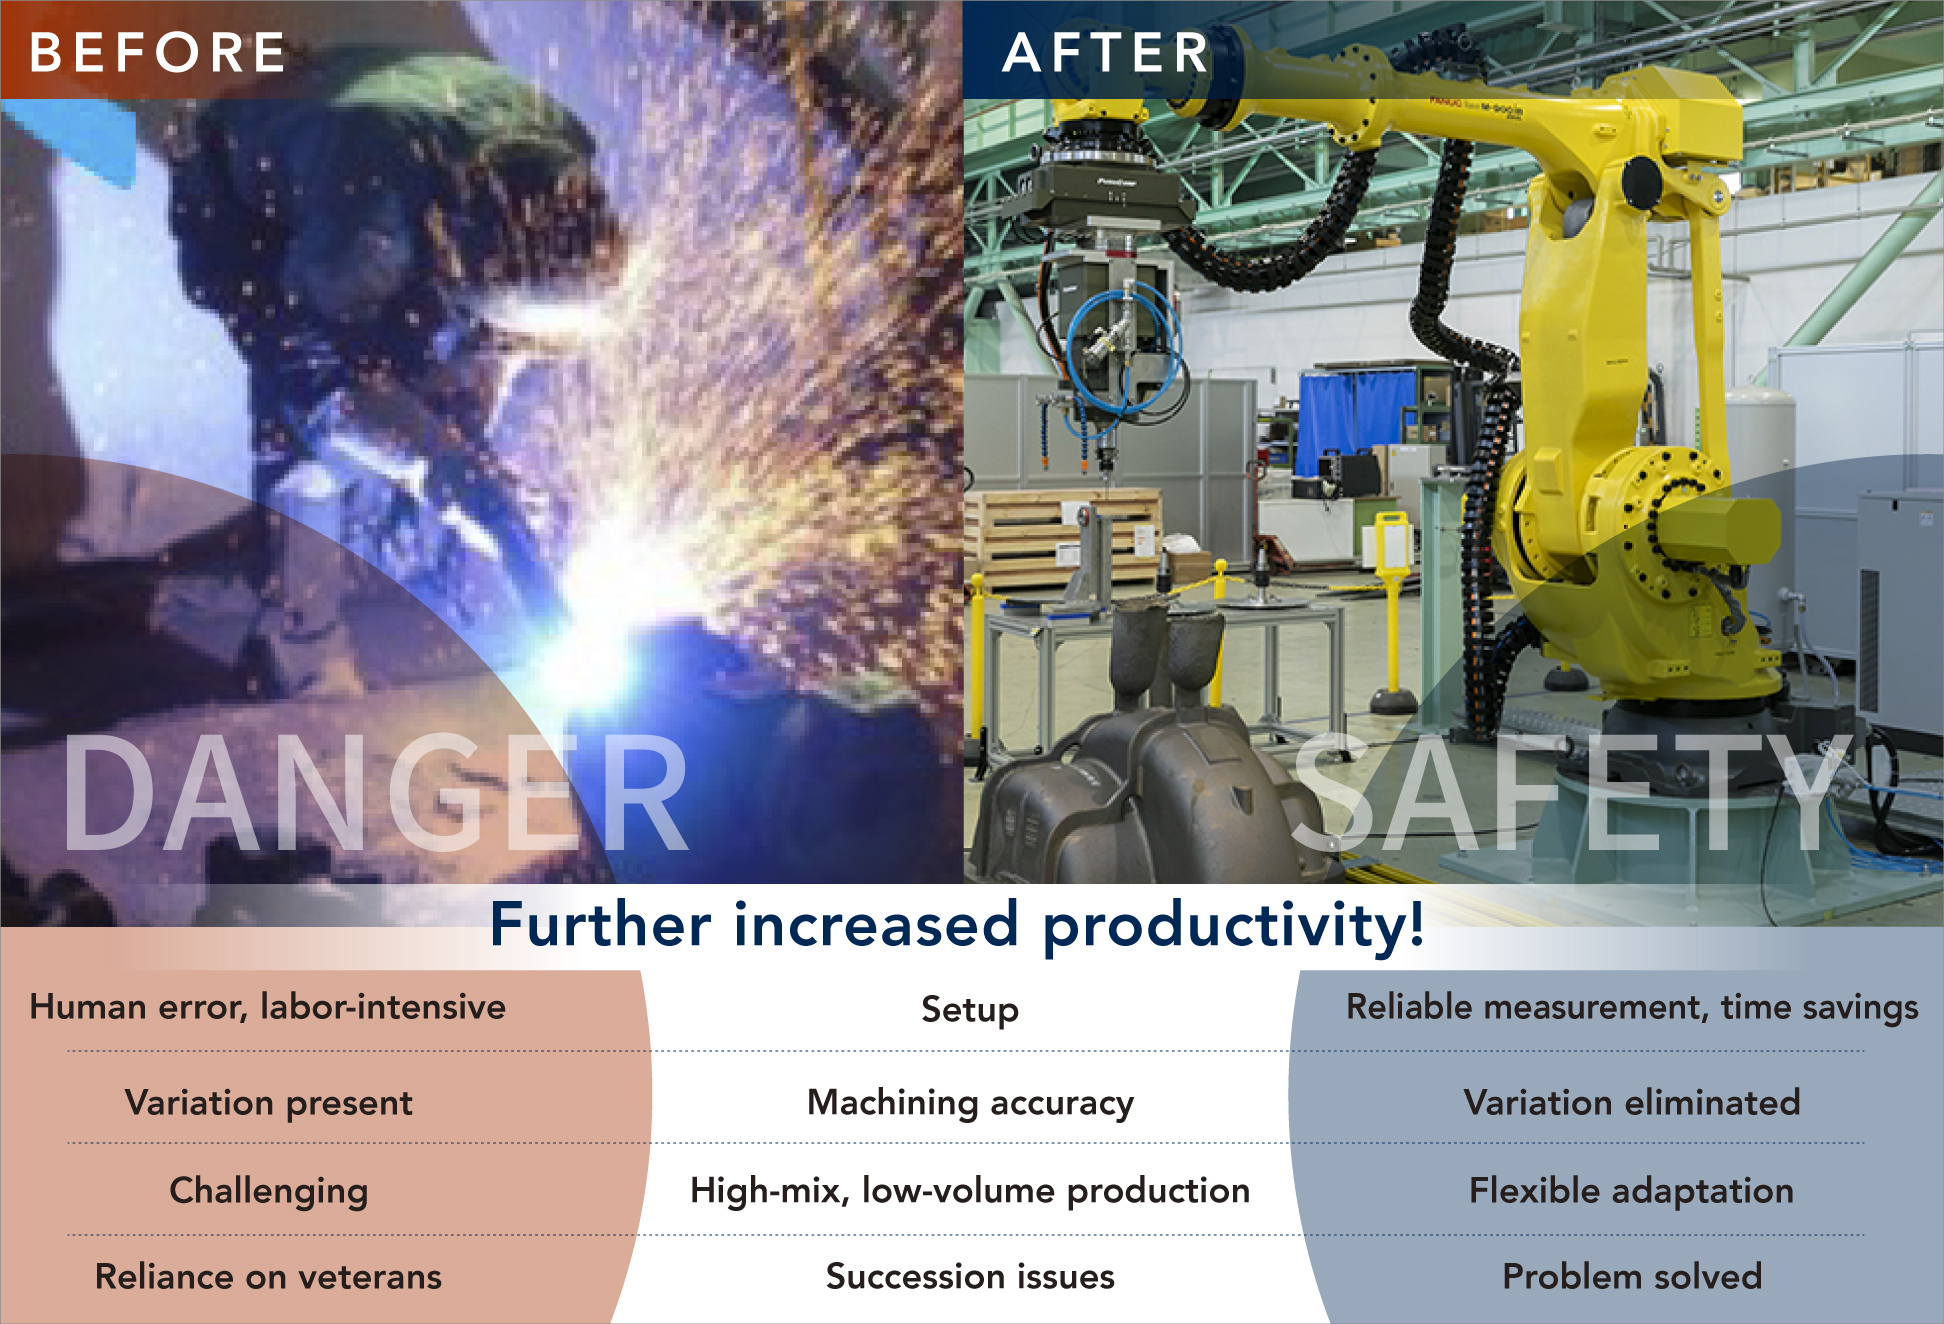
Največji pričakovani rezultat je znatno izboljšanje varnosti!
Poleg varnosti je mogoče pričakovati tudi različne izboljšave produktivnosti.
- Nastavitev: Zanesljive meritve na osnovi senzorjev odpravljajo človeške napake in skrajšujejo čas nastavitve
- Natančnost obdelave: Odpravlja človeške spremembe za doseganje stabilne natančnosti obdelave
- Prilagodljivost: Avtomatizirana nastavitev izhodišča obdelovanca, menjava orodja in obdelava omogočajo prilagodljivo prilagajanje proizvodnji z veliko mešanico izdelkov in majhnimi količinami.
- Prenos znanja: Rešuje problem odvisnosti od veteranov za prenos znanja
[Prihodnje možnosti] Končna obdelava zvarnih kroglic in precizno brušenje velikih komponent
Kombinacija RC-K3X in PushCorpa ima še večji potencial za prihodnje aplikacije.
Na primer,
- Obdelava zvarnih kroglic: z RC-K3X izmerite izbokline in jih obdelajte z optimalnim brusnim tlakom
- Komponente za letala in vesoljsko industrijo: Ravnanje z zelo velikimi komponentami, ki niso primerne za strojno obdelavo
- Dokazana uporaba pri finem brušenju in odstranjevanju ogljika iz različnih materialov
V. Povejte nam nekaj o svoji viziji za prihodnji razvoj.
Aichi Sangyo Co., Ltd. Vodja Takemoto
»V naši trenutni uporabi še nismo v celoti izkoristili ponovljivosti RC-K3X, ki znaša 1 μm (2σ). Želimo zgraditi sistem, ki bo to zmogljivost resnično izkoristil.«
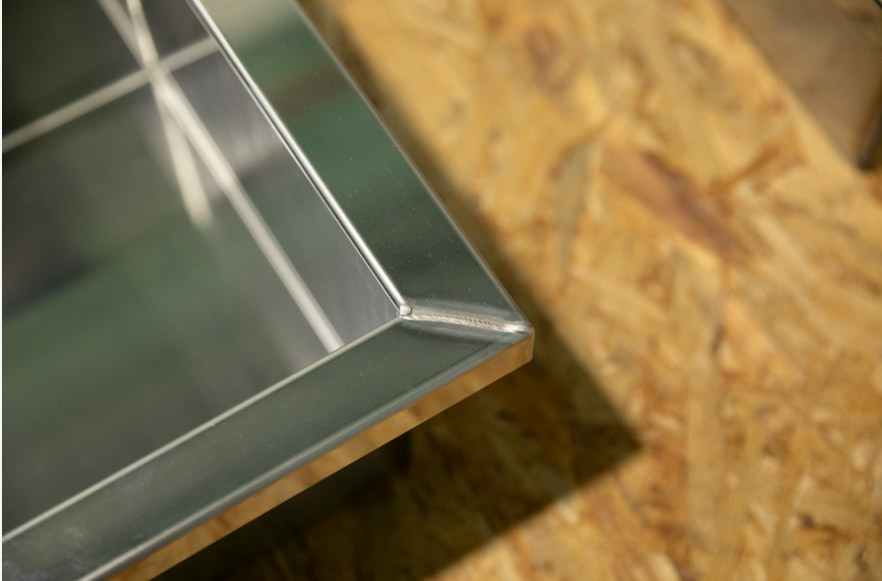
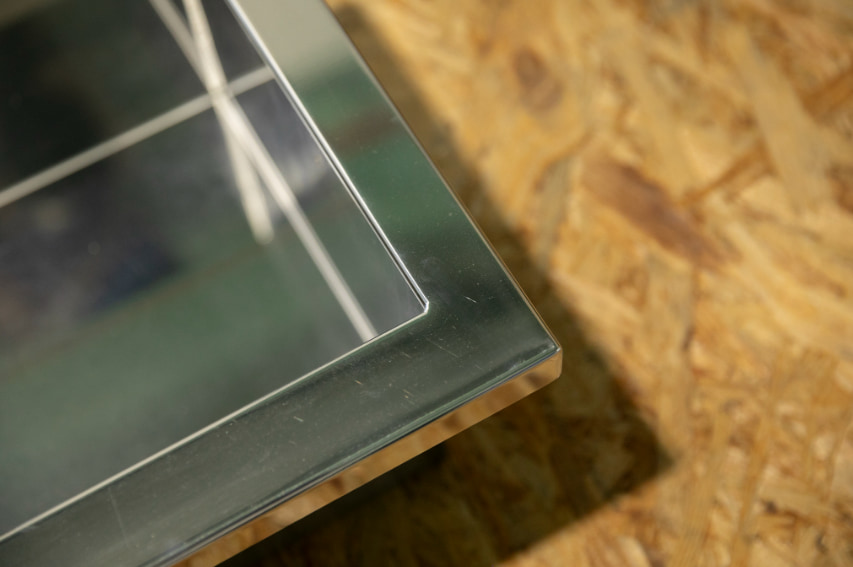
»Eden od konceptov, ki jih raziskujemo, je končna obdelava po varjenju .« Pri varjenju z dodatnim materialom za spajanje nastane izboklina v obliki ribjega kolača, znana kot » varna kroglica «. Naprava PushCorp se uporablja za brušenje le-te, da se doseže zrcalni zaključek.
Vendar smo silo pritiska prilagodili zaradi varnosti, da ne bi poškodovali ničesar drugega kot izboklino.
Verjamemo, da lahko z merjenjem višine in širine zrna z RC-K3X pred brušenjem optimiziramo silo stiskanja in s tem izboljšamo učinkovitost proizvodnje in natančnost obdelave. Z razvojem tega sistema vidimo velik potencial za kombinacijo PushCorpa in merilne glave na dotik RC-K3X v različnih drugih aplikacijah, zlasti v robotskih sistemih za rezanje, obdelavo in brušenje, kjer je bila natančnost ovira za avtomatizacijo. Za takšne projekte se obrnite na nas.
Sistemski integrator z globokim strokovnim znanjem na tem področju zagotavlja celovito podporo avtomatizacije
Ta sistem je zgradilo podjetje Aichi Sangyo , uvozno trgovsko podjetje z lastnimi inženirskimi zmogljivostmi.
Z izkoriščanjem svojega obsežnega strokovnega znanja na področju krmiljenja robotov z uporabo aktivne krmilne naprave za skladnost sile PushCorp podjetje zagotavlja celovito podporo za:
- Gradnja robotskih sistemov
- Ustvarjanje in prilagajanje programov
- Usposabljanje za delovanje in pomoč pri zagonu za osebje na lokaciji
Podjetje ima dober sloves, da "ponuja optimalno rešitev, prilagojeno lokaciji, ko ji je zaupana naloga".
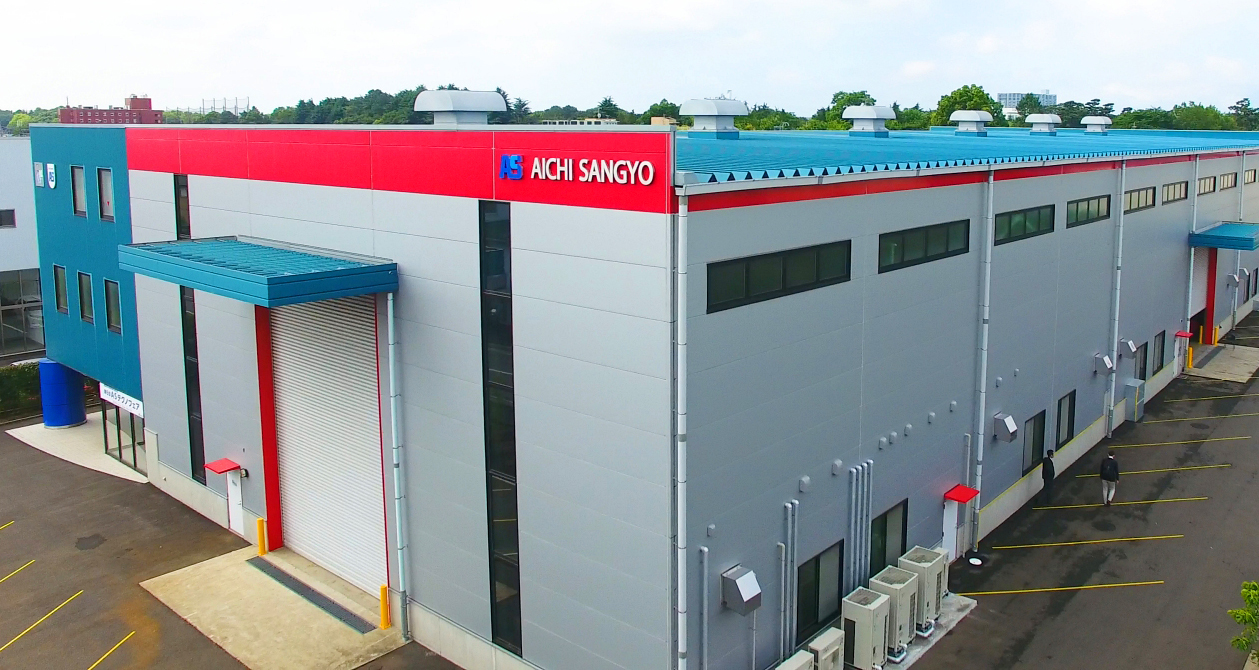
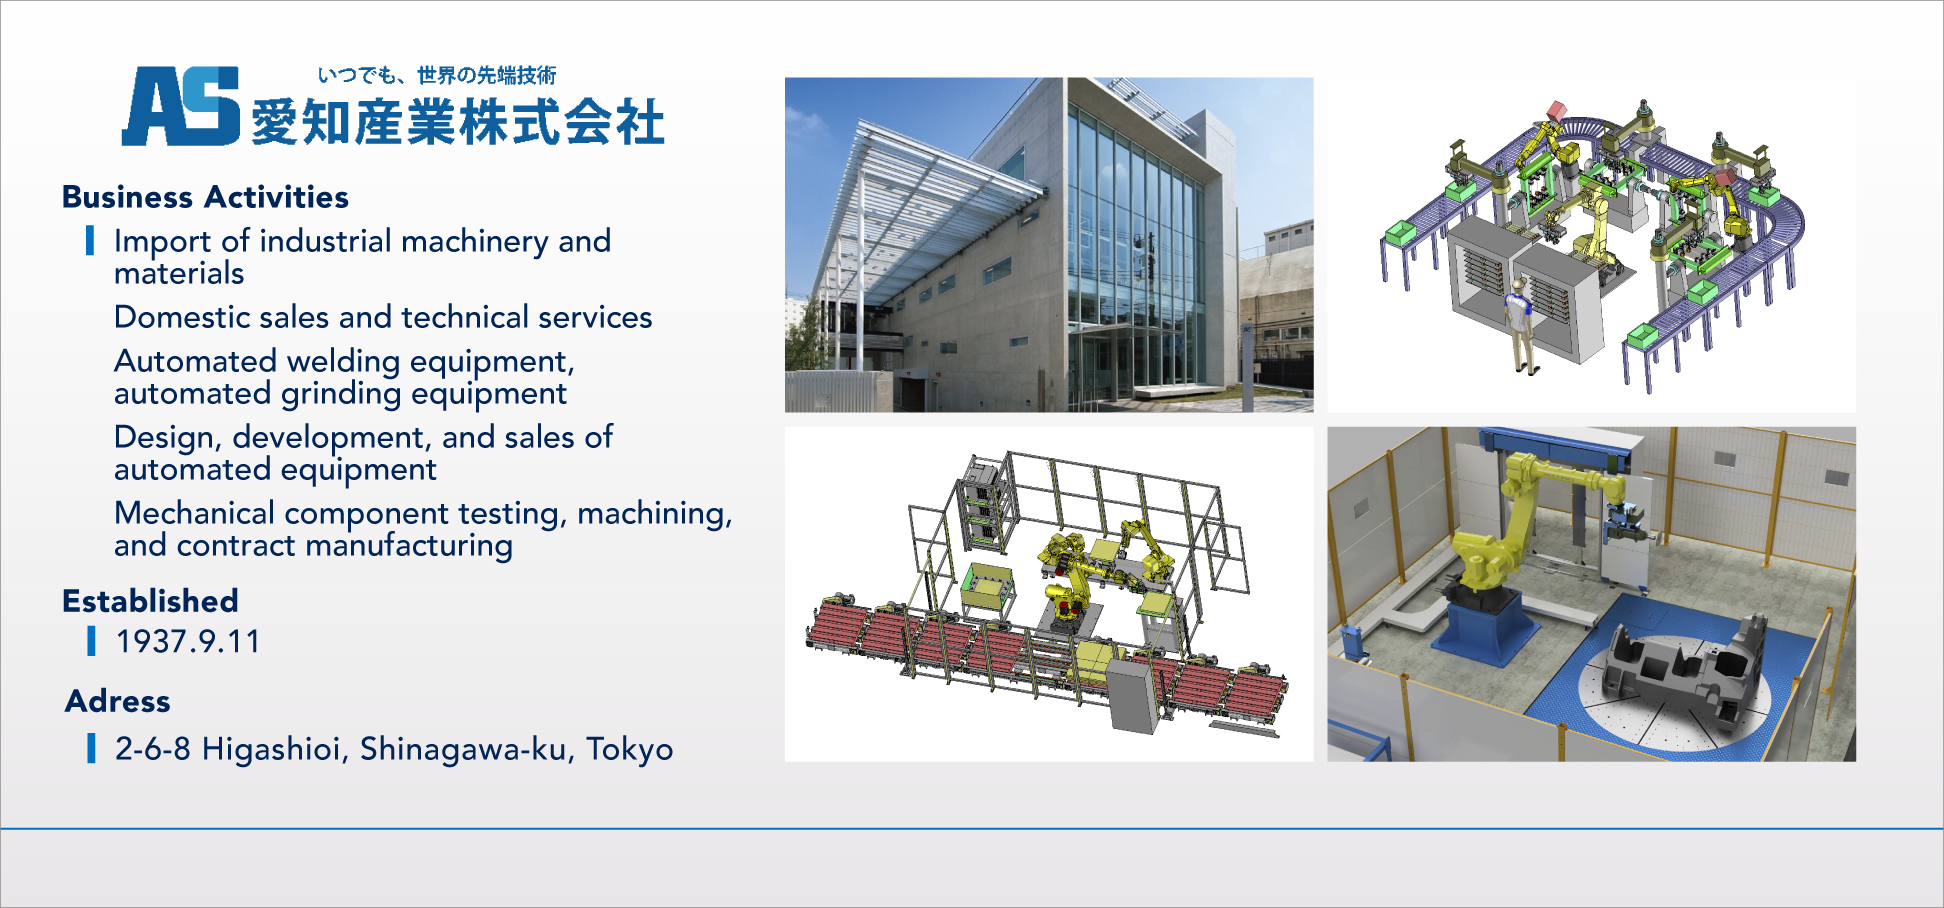
Sodelovanje pri intervjuju: Aichi Sangyo Co., Ltd.
Izdelek, ki ga je predstavilo podjetje Aichi Sangyo Co., Ltd.: PushCorpova naprava za nadzor aktivne skladnosti s predpisi
Izdelki, predstavljeni v tej študiji primera
Brezžična visokonatančna sonda na dotik
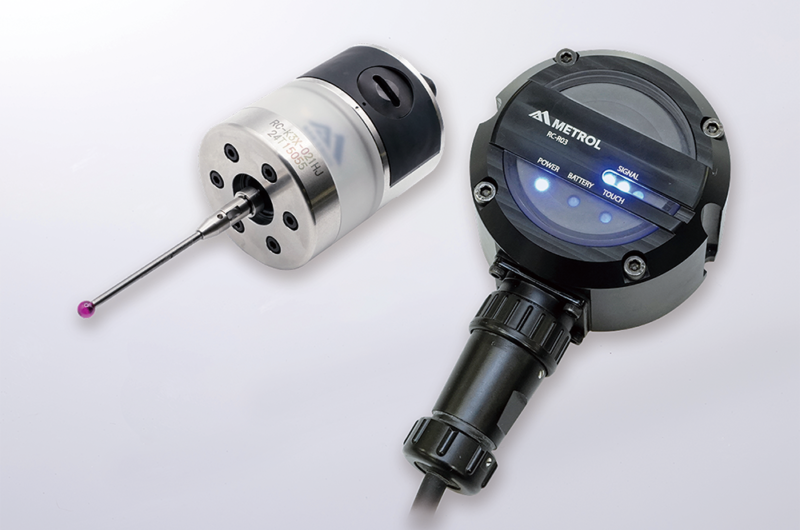
Serija RC-K3X je brezžični 3D-senzor na dotik, izdelan na Japonskem, ki je nameščen v CNC-obdelovalnih strojih, kot so obdelovalni centri, za merjenje dimenzij obdelanih obdelovancev.
Sprejemnik s pomočjo brezžične komunikacije prenaša merilne signale sonde v stroj.
