
Kaj je učni sistem z NIČELNIMI stroški učenja z uporabo tipalnih sond?
Zaradi pomanjkanja delovne sile in večje delovne učinkovitosti se vse pogosteje uvajajo "kooperativni roboti", ki lahko sodelujejo z ljudmi pri procesih obdelave in inšpekcijskih pregledov.
V zadnjih letih so roboti morali opravljati ne le preprosta opravila, kot je transport, temveč tudi bolj zahtevna opravila, kot sta rezanje in varjenje.
METROL razvija in prodaja 3D-dotične merilne glave za robote [serija K3M].
Te senzorje že več kot 20 let uporabljajo različni industrijski roboti, obdelovalni stroji in integratorji robotskih sistemov.
V tem članku bomo obravnavali naslednji dve glavni točki:
- Lastnosti tipalnih merilnih glav serije K3M
- Ta sistem avtomatizira »učno delo«, ki je postalo ozko grlo v avtomatizaciji.
*Sistem, predstavljen v tem članku, je rezultat sodelovanja z integratorjem robotskih sistemov Takamaru Kogyo Co. Ltd.
Miza vsebine
Glavne Lastnosti merilne glave na dotik K3M za robote
Najprej si predstavimo merilno glavo na dotik K3M .
【 Glavne Uporaba】
- Zaznavanje položaja obdelovanca pred obdelavo ali varjenjem
- Preverjanje položaja in globine lukenj v obdelovancih
- Kompenzacija položaja obdelovancev
- Potrditev notranjega premera, zunanje oblike in vzporednosti
【 Glavne Lastnosti】
- Robot in merilna glava avtomatizirata pozicioniranje delov pred obdelavo.
- Tipalna sonda za robote lahko zazna tudi pri uporabi pri visokih hitrostih. To izboljša delovno učinkovitost.
- Na voljo so različne linije izdelkov glede na uporabnikove zahteve po natančnosti.
【Oprema, ki bo nameščena na 】
- Varilni robot
- Stroj za lasersko/plazemsko rezanje
- Kolaborativni roboti (univerzalni roboti)
- CNC brusilni stroj
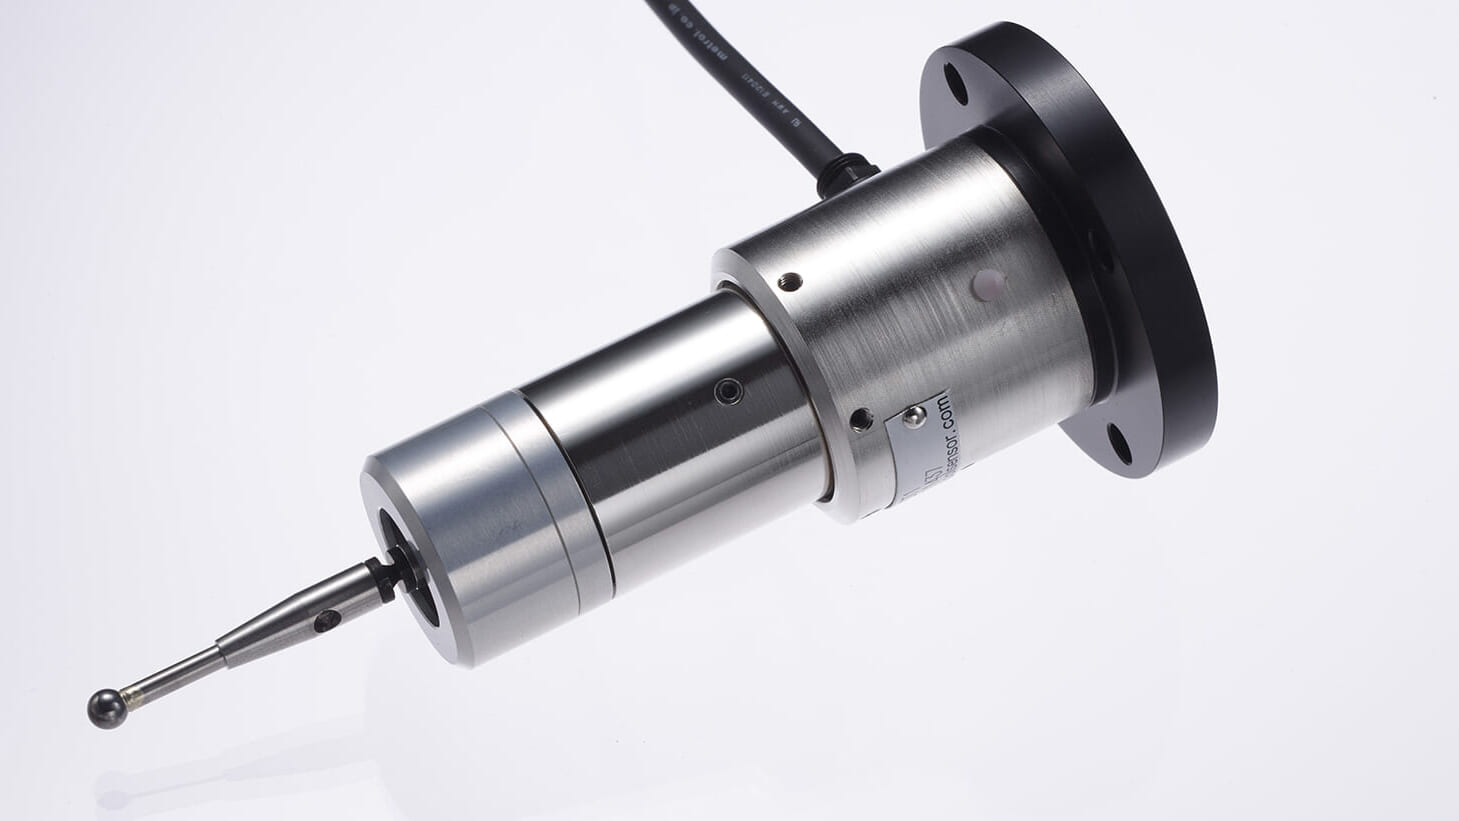
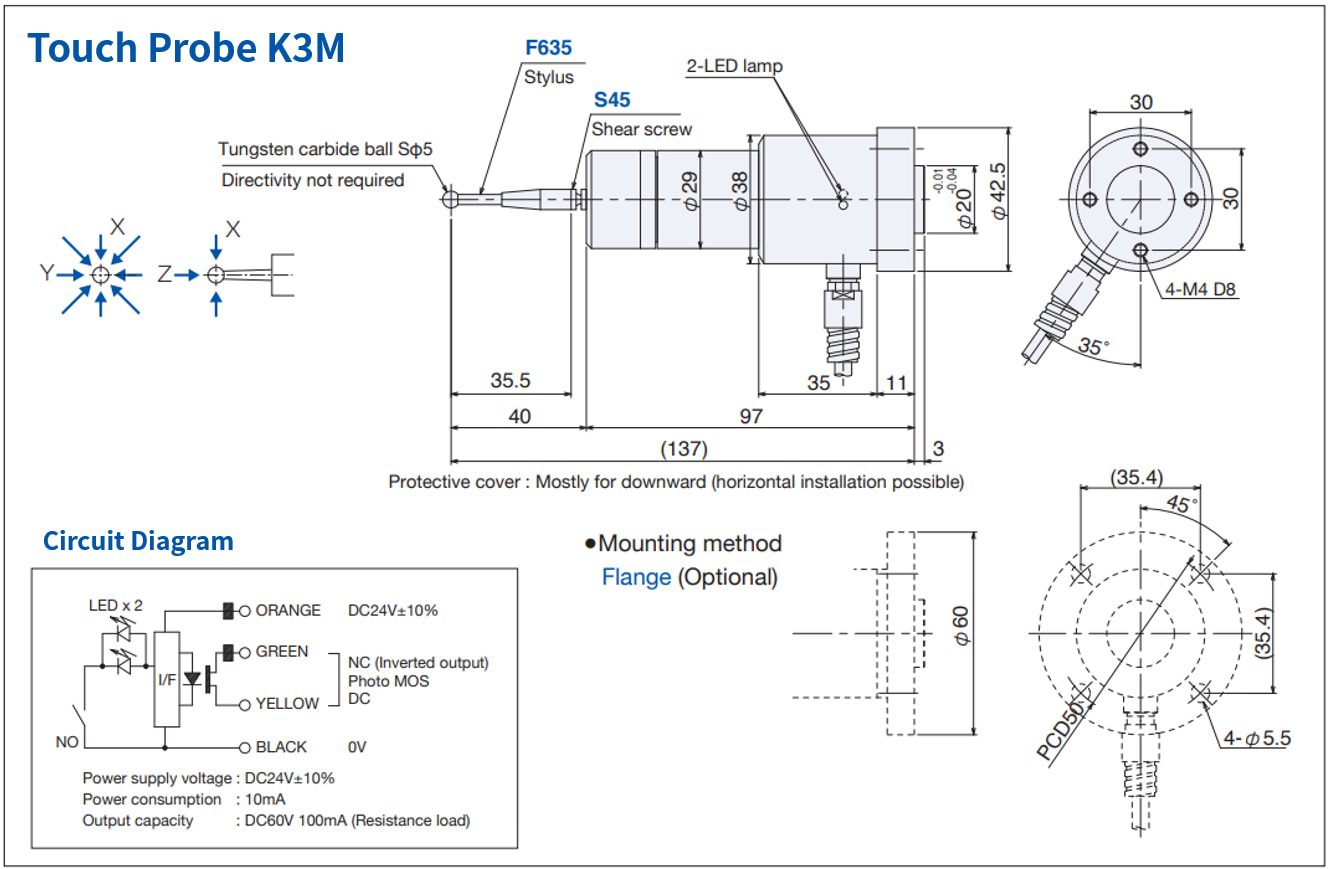
| Struktura kontakta | NO (normalno odprt) |
|---|---|
| Ponovljivost Delovna točka | 0,01–0,03 mm (odvisno od delovne hitrosti) |
| Stopnja zaščite | IP67 |
| Nazivna obremenitev kontakta | DC5V - DC24V Stalni tok 10 mA ali manj (vklopni tok 20 mA ali manj) |
Kako namestiti sondo na dotik za robota
METROL vam z veseljem predstavlja sistemskega integratorja za namestitev merilnih glav na dotik.
Če poleg zgornje študije primera razmišljate tudi o drugih načinih uporabe, nas prosim kontaktirajte.
Na voljo so tudi spletni tehnični posveti prek Zooma, Skypea ali drugih spletnih storitev.
Poslanstvo avtomatizacije in brezpilotnega Delovanje
- 24-urno delovanje proizvodnih linij (povečanje produktivnosti)
- Odpravite variabilnost dela, izboljšajte učinkovitost in kakovost dela
- Zmanjšanje stroškov zaposlovanja in delovanja z zagotavljanjem delovne sile za nevarna dela
- Zagotovite vire tako, da delavcem omogočite osredotočenost na naloge z visoko dodano vrednostjo.
Da bi dosegli te cilje, se vse pogosteje uporabljajo industrijski roboti, kot so varilni roboti.
V zadnjih letih, ko je vse težje zagotoviti delavce, so te naloge nevarne in obremenjujoče, potreba po "prehodu s človeških na industrijske robote" pa se povečuje.
Predvsem naslednje naloge so primeri izvedbe.
【Namen implementacije robota】
・Prevozna dela
・ Varilska dela
・Rezalna in vrtalna dela
・Tesnilo
・Premazovanje/Barvanje
Izzivi po uvedbi industrijskih robotov
Avtomatizacija zahteva proces "učenja", da si roboti zapomnijo delovne gibe.
Vendar je poučevanje težka naloga, zato se pogosto pojavi težava z nezmožnostjo ustvarjanja programov za upravljanje robotov in pomanjkanjem dovolj učnega osebja.
Za preproste transportne operacije si lahko robot zapomni gibanje z neposrednim učenjem.
Po drugi strani pa je za naloge, ki zahtevajo natančnost, kot sta pozicioniranje obdelovalnih točk in zaznavanje operacij, potrebno napredno učenje. Zunanje izvajanje učenja, ki je zahtevna naloga, je drago.
Ali je res mogoče prihraniti delo in delovne ure pri zahtevnih učnih nalogah?
【Cilj】 Avtomatizirati delo z roboti.
【Izzivi】 Potreba po ustvarjanju kompleksnih programov za avtomatizacijo
Lastna proizvodnja: Brez učiteljskega osebja, zamudno usposabljanje
Zunanje izvajanje storitev zunanjim integratorjem: visoki stroški
【Potrebe】 Zmanjšajte število delovnih ur poučevanja
Kaj je poenostavljen učni sistem, ki NE zahteva nobenega učnega procesa?
Tukaj je primer rezanja zrcalne plošče (obdelovanca z ukrivljeno površino) z našo sondo na dotik K3M brez kakršnega koli učenja.
Izzivi avtomatizacije s konvencionalnimi metodami
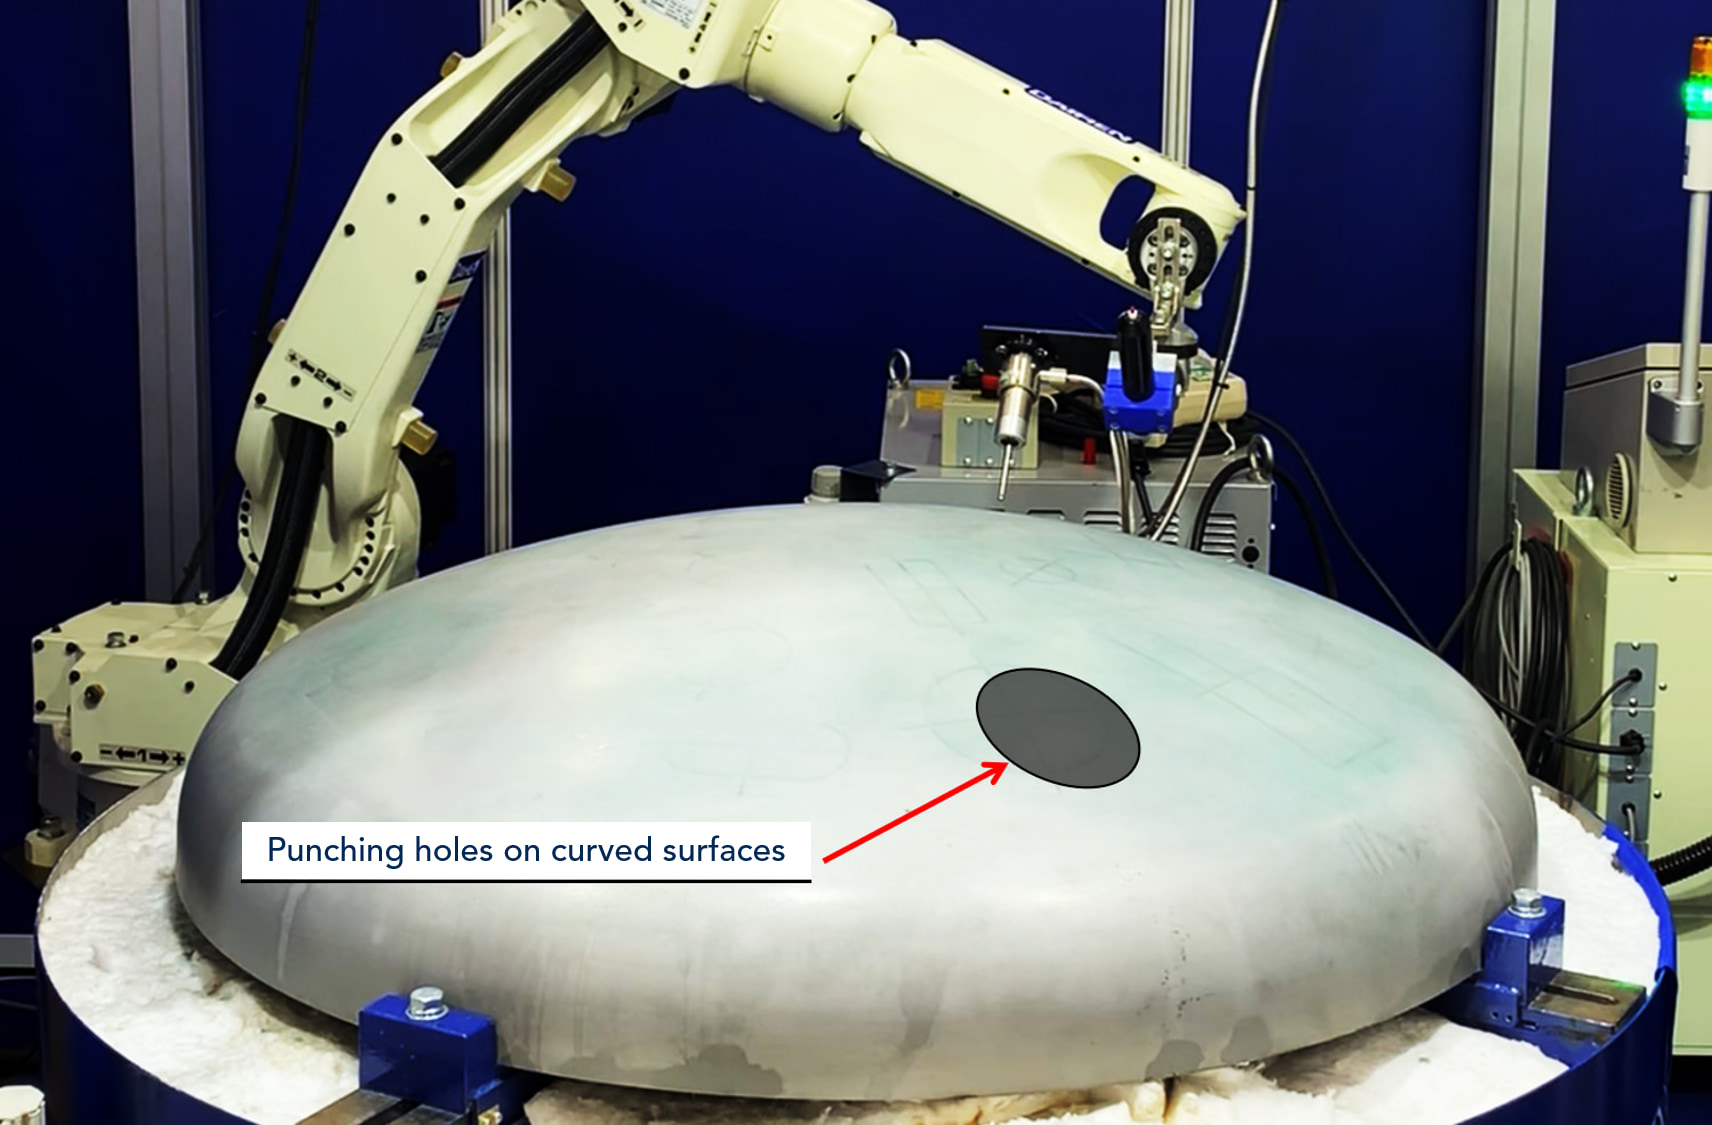
Običajno sta bili uporabljeni naslednji metodi (1) in (2).
(1) Varjenje in rezanje po ročnem risanju linij rezalnih lukenj na tridimenzionalni površini obdelovanca.
(2) Pripravite podatke o obdelovancu, ki ga boste obdelovali, z uporabo 3D CAD-a, programirajte podatke ter z robotom zvarite in razrežite obdelovanec.
Obstajajo trije izzivi avtomatizacije s konvencionalnimi metodami
- Težave pri ustvarjanju vzorcev zaradi velike količine mešanice obdelovancev z majhnim volumnom.
- Med CAD risbo obdelovanca in dimenzijami dejanskega obdelovanca je napaka.
- Potreba po risanju 3D CAD risbe in ustvarjanju kompleksnega programa za upravljanje robota znotraj risbe.
Oris »NIČELNEGA UČNEGA SISTEMA« podjetja TAKAMARU ENGINEERS CO., LTD.
Z vnosom 2D (ravninskih) dimenzijskih podatkov v operacijsko ploščo lahko stroj izvaja označevanje in rezanje ukrivljenih obdelovancev.
Ni potreben učni proces.
Ključna točka je uporaba varilnega robota in merilne glave METROL za pridobivanje 3D-informacij.
Z dotikom ukrivljene površine obdelovanca s tipalno sondo se zaznajo "višinske koordinate" predvidene luknje.
To omogoča stroju, da samodejno ustvari in izvede obdelovalni program za vrtanje tridimenzionalne luknje iz vhodnih 2D podatkov o rezalni luknji.
Ta sistem uporablja "Touch Probe K3M".
【 Predstavitveni video 】 Poenostavljen sistem poučevanja z uporabo sonde na dotik
Učni sistem, ki ga je razvil Takamaru Kogyo, samodejno ustvari in izvede operacijski program za "vrtanje lukenj v končno ploščo" brez kakršnega koli učenja.
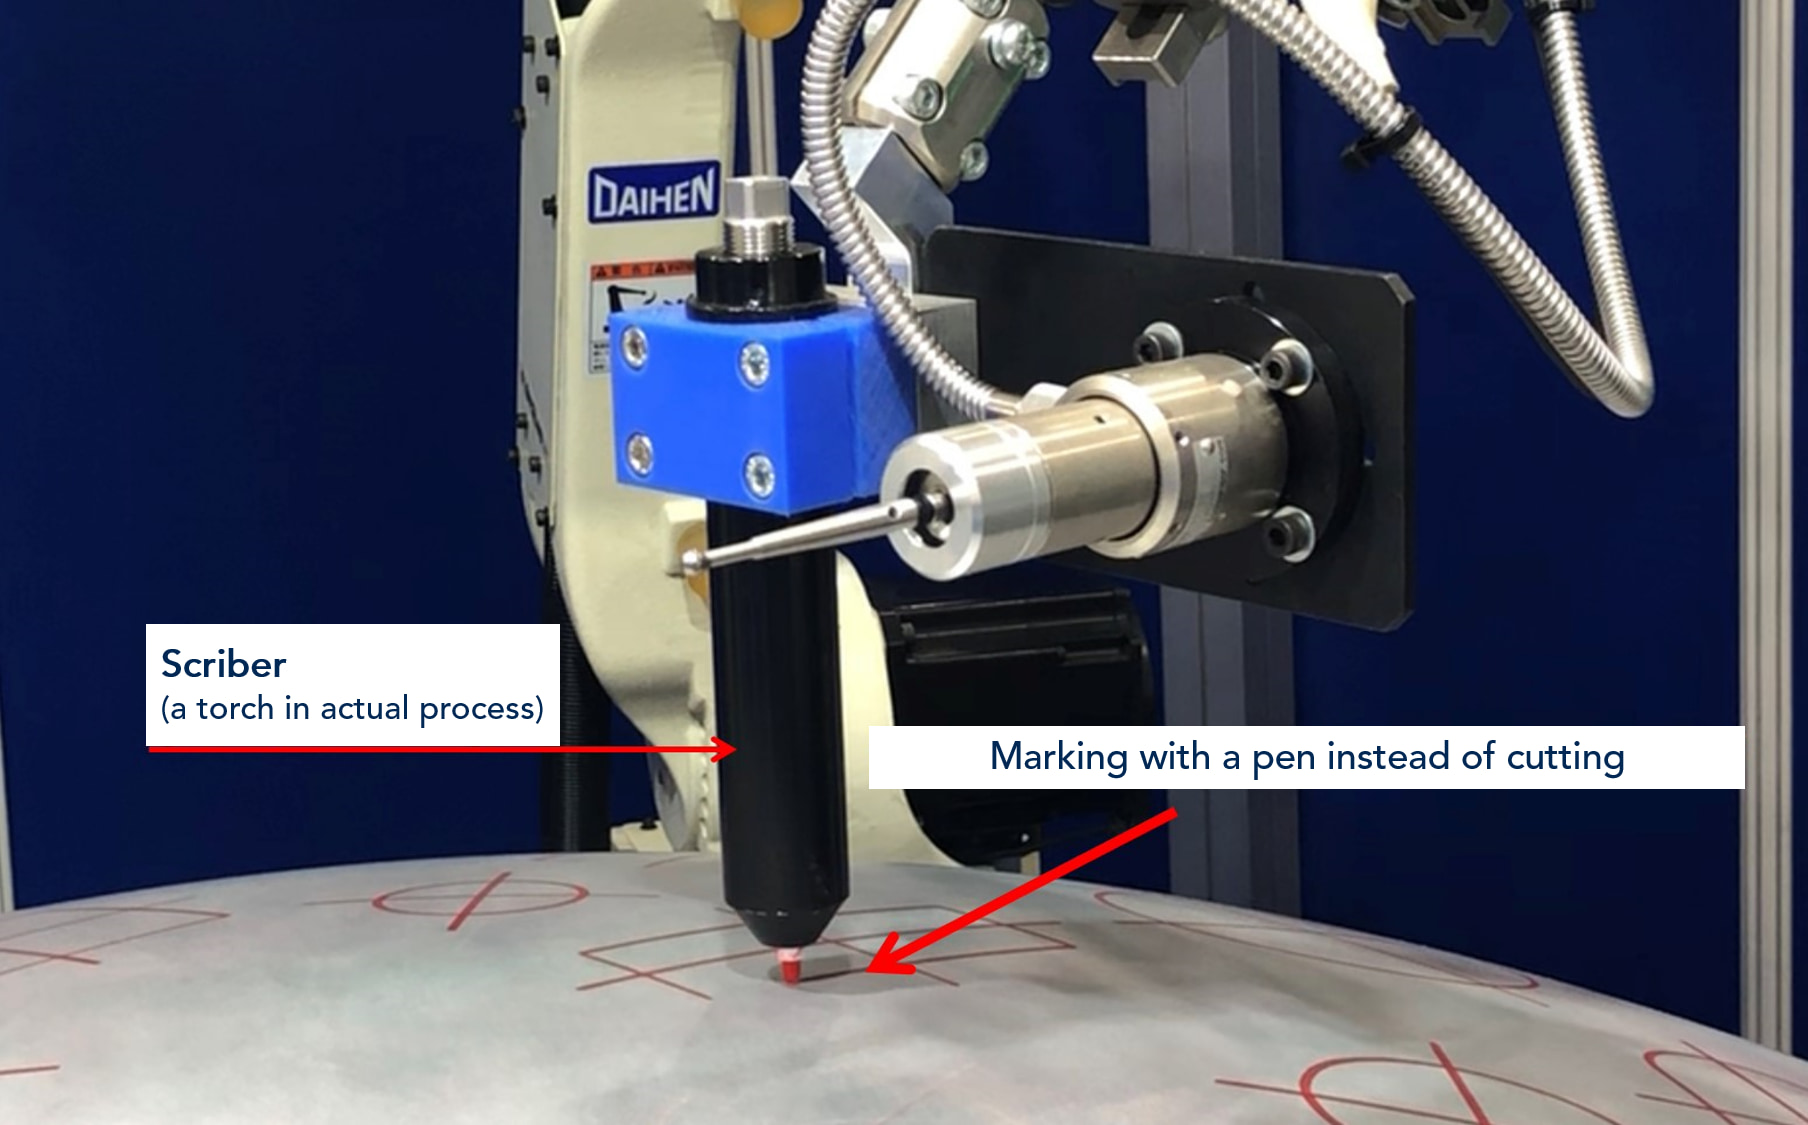
*v videu se namesto plazemskega gorilnika drži "risalnik".
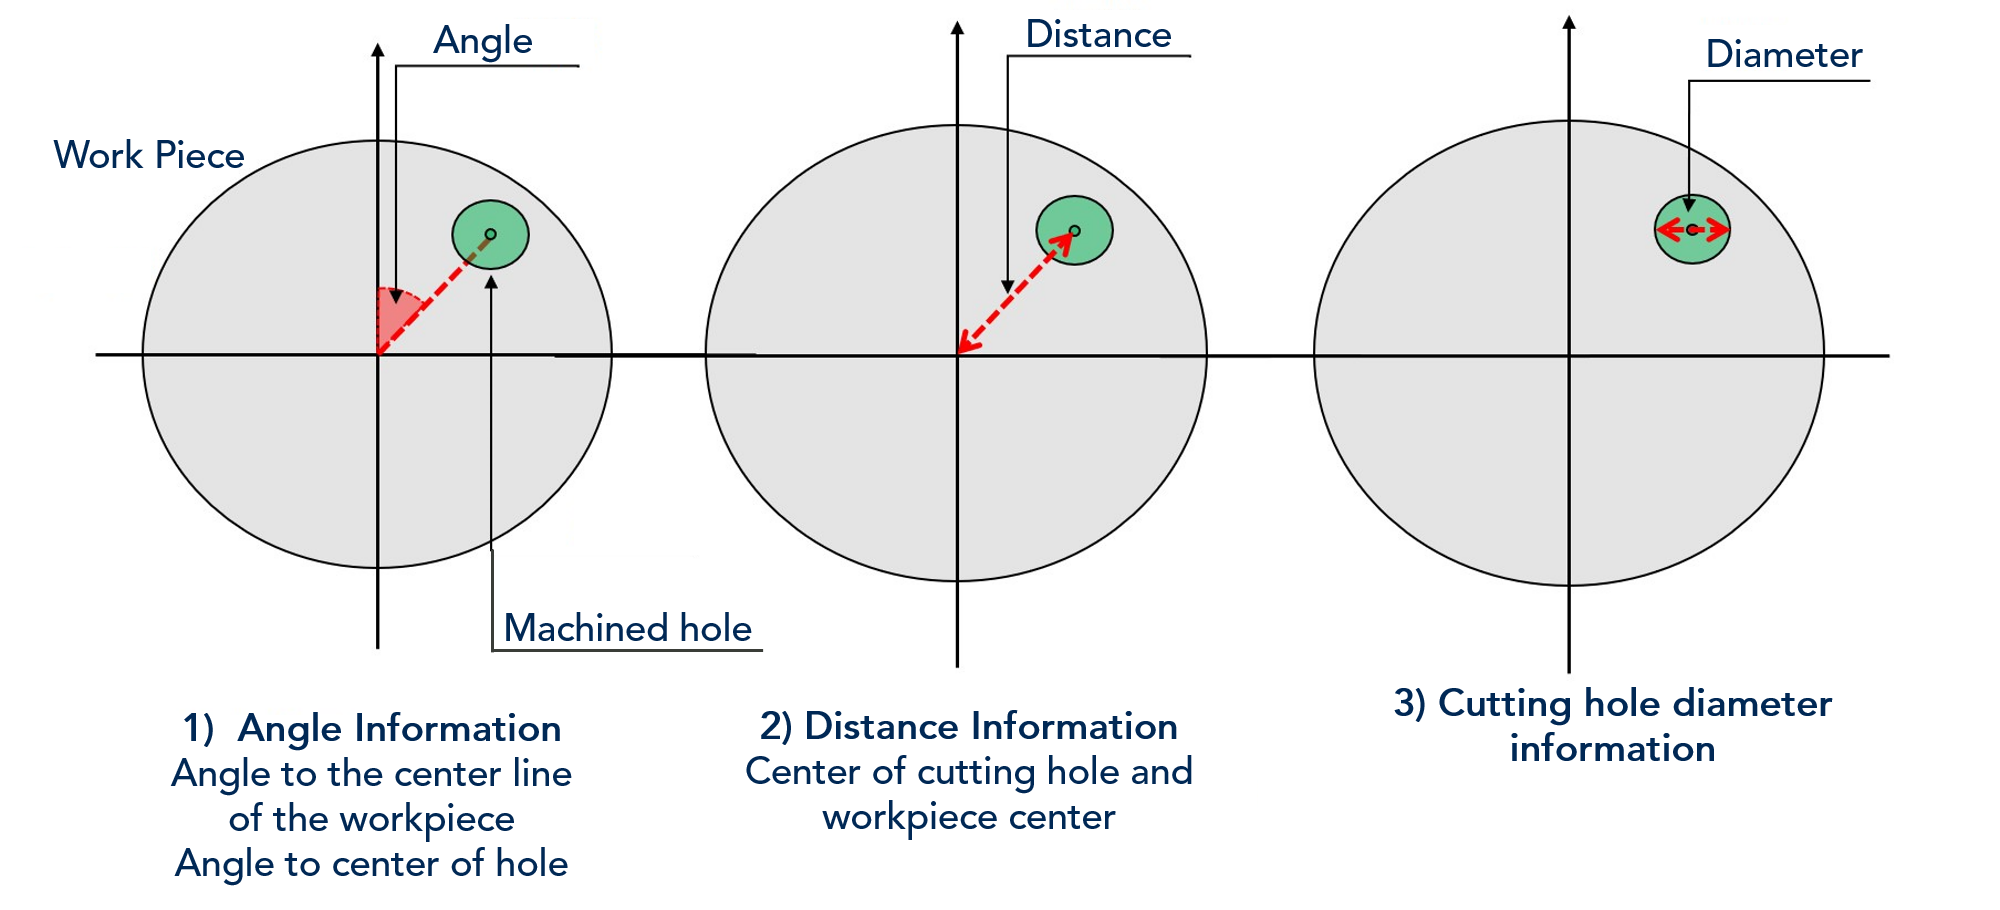
1. korak: Vnos ravninskih podatkov o strojno obdelani luknji
Vnesite 2D-podatke od (1) do (3) in potrdite položaj reza in velikost luknje.
(1) Vnesite podatke o kotu
Pod kakšnim kotom glede na središčno črto obdelovanca se nahaja središče obdelane luknje?
(2) Vnesite podatke o razdalji
Razdalja od središča obdelovanca do "središča predvidene luknje".
(3) Vnesite podatke o premeru obdelane luknje
2. korak: Pridobivanje tridimenzionalnih (višinskih) informacij
Luknje, ki jih je treba obdelati, niso na ravni površini, temveč na tridimenzionalni ukrivljeni površini obdelovanca.
Zato mora biti robot samodejno programiran s 3D podatki in gibanjem.
Tukaj se višinske koordinate obdelane luknje pridobijo z zaznavanjem stika na ukrivljeni površini s tipalno sondo.
【Video komentar: Vrstni red delovanja】
- (Na podlagi podatkov o kotu v koraku )Vrtljiva plošča se vrti
- Senzor meri višino predmeta ⇒Robot zazna središče luknje, ki jo je treba izrezati
- Z uporabo senzorja izmerite višino na 5 mestih na obodu, kjer poteka krog.
- Izračunajte središčno črto na podlagi podatkov, izmerjenih v 3. koraku, in dejansko narišite (križajte) črte.
- Izmerite višino krožne orbite na 9 lokacijah s senzorjem
Postopek od 1 do 5 zaključi pridobivanje koordinatnih (višinskih) informacij o ravninski krožnici, ki poteka skozi v 3D.
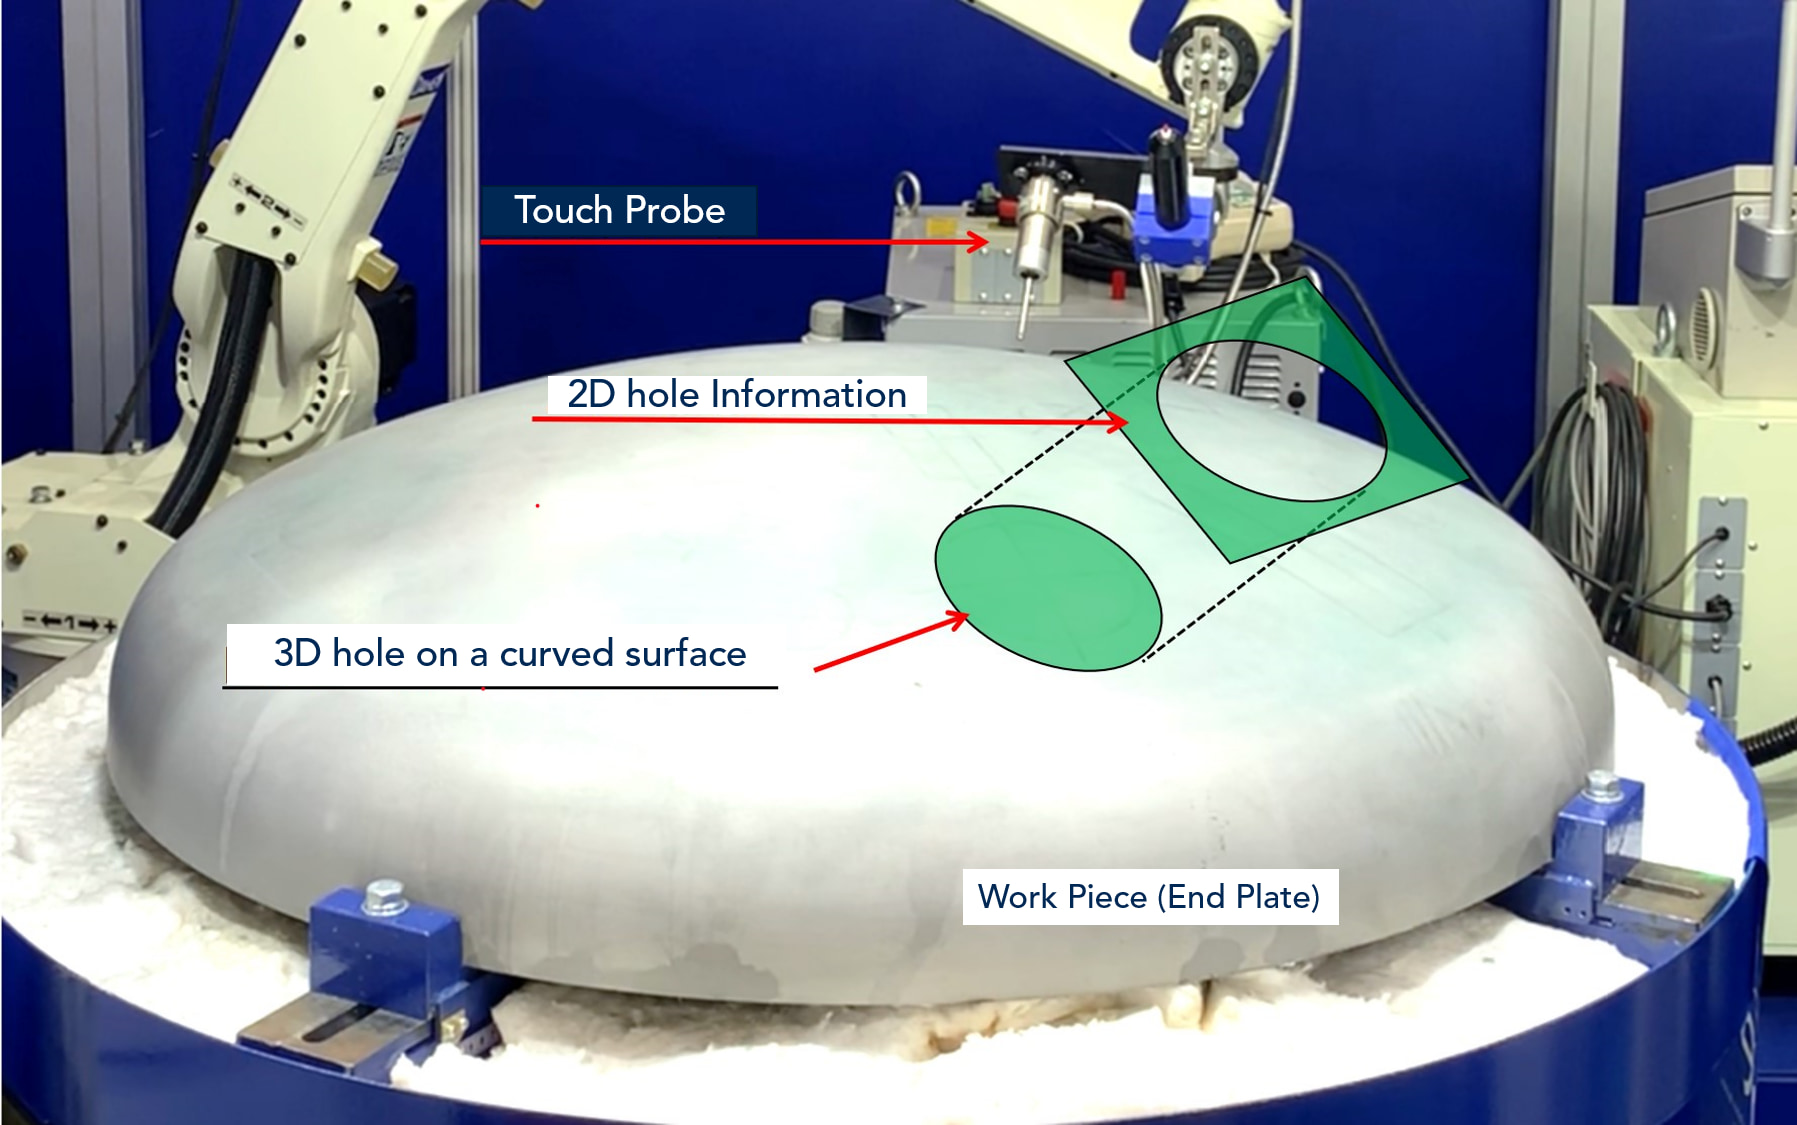
3. korak: Izvedite strojno obdelavo luknje
Robot preoblikuje luknje v 3D obliko in robot izvede delo.
Izrezana luknja je zamenjana s 3D ukrivljeno površino. (Območja označena z rdečo)
*V demonstracijskem videoposnetku se za rdeče označevanje namesto svetilke uporablja risalnik.
Povpraševanja o sondah na dotik za robote
Za prenos naših brošur in katalogov izpolnite ta obrazec.
Izdelki, predstavljeni v tem članku

Ultrakompaktna, Žična merilna glava na dotik [ Serija K3S]
Kompaktna sonda za uporabo na avtomatskih stružnicah in NC brusilnikih

Žična merilna glava na dotik [ Serija K3M]
Centriranje Obdelovanec in merjenje dimenzij z namestitvijo na robote
